致力服务于人形机器人、半导体设备、医疗精密装备及新能源产业
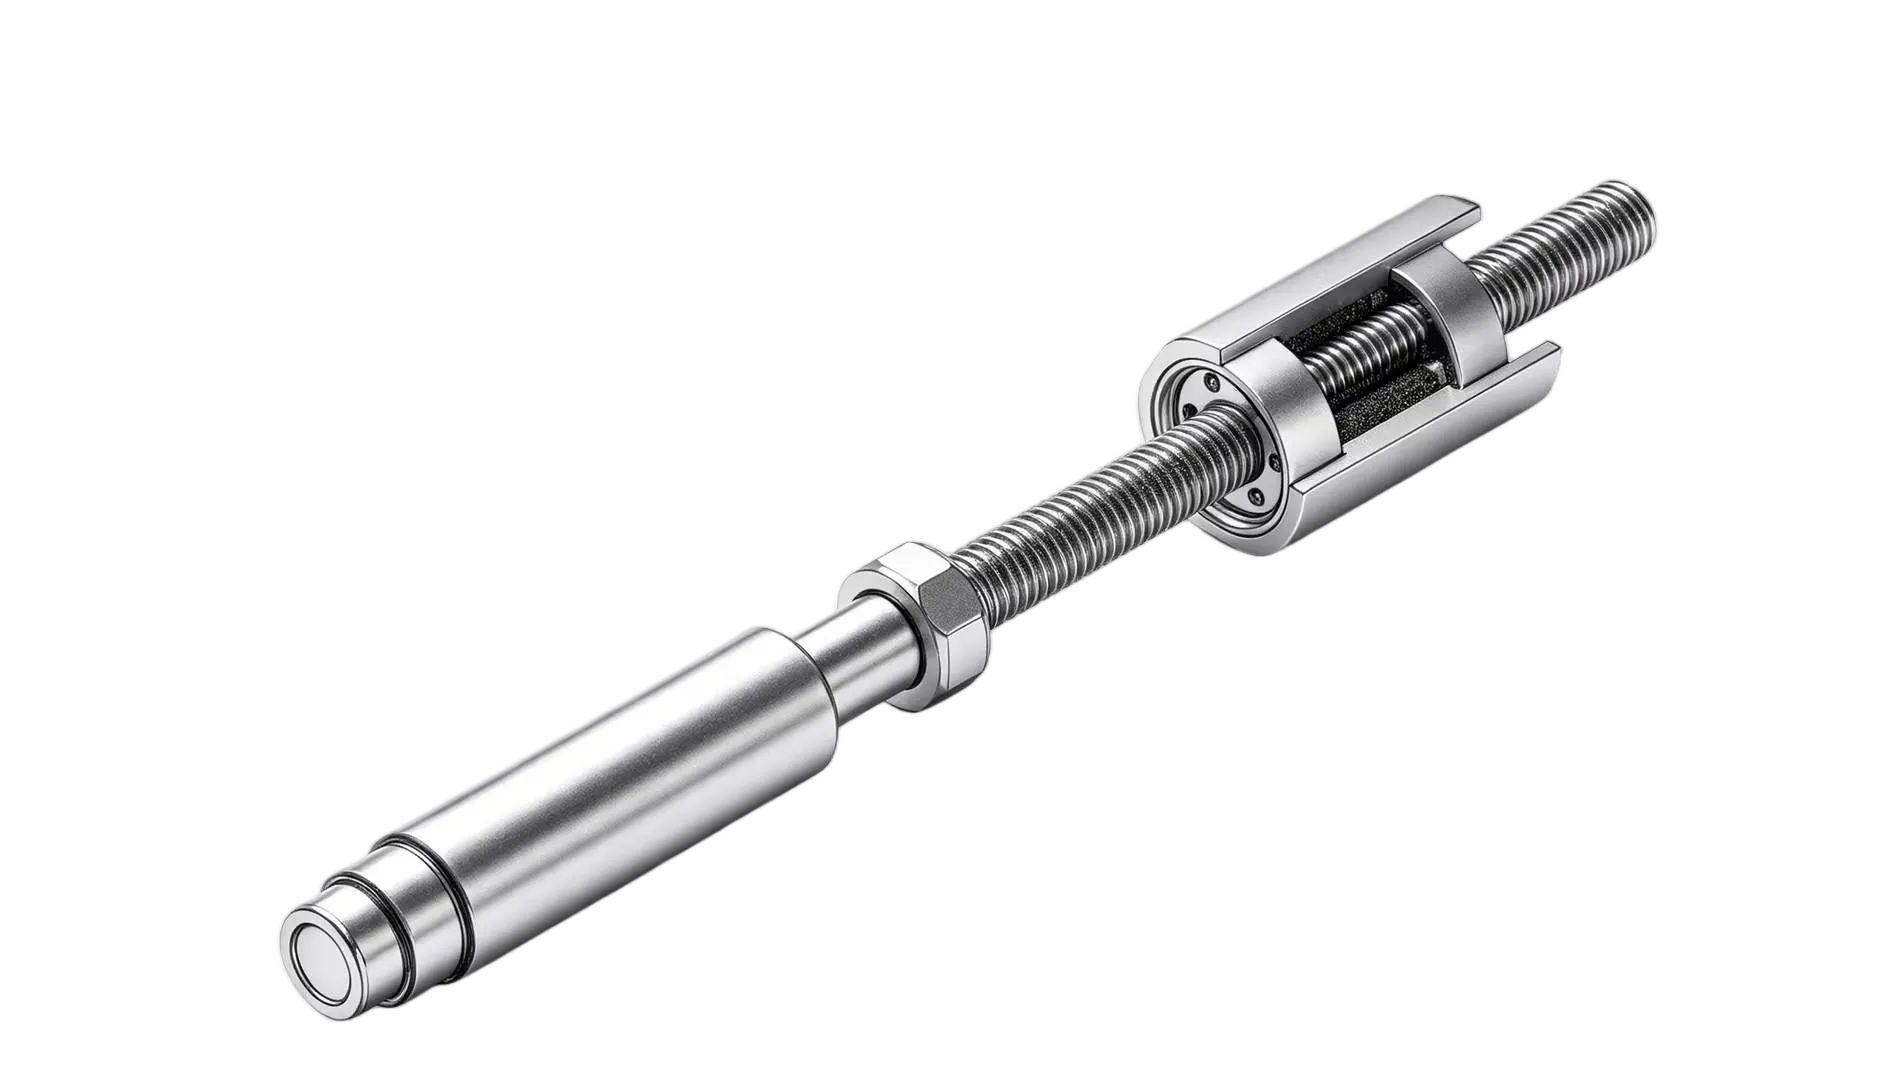
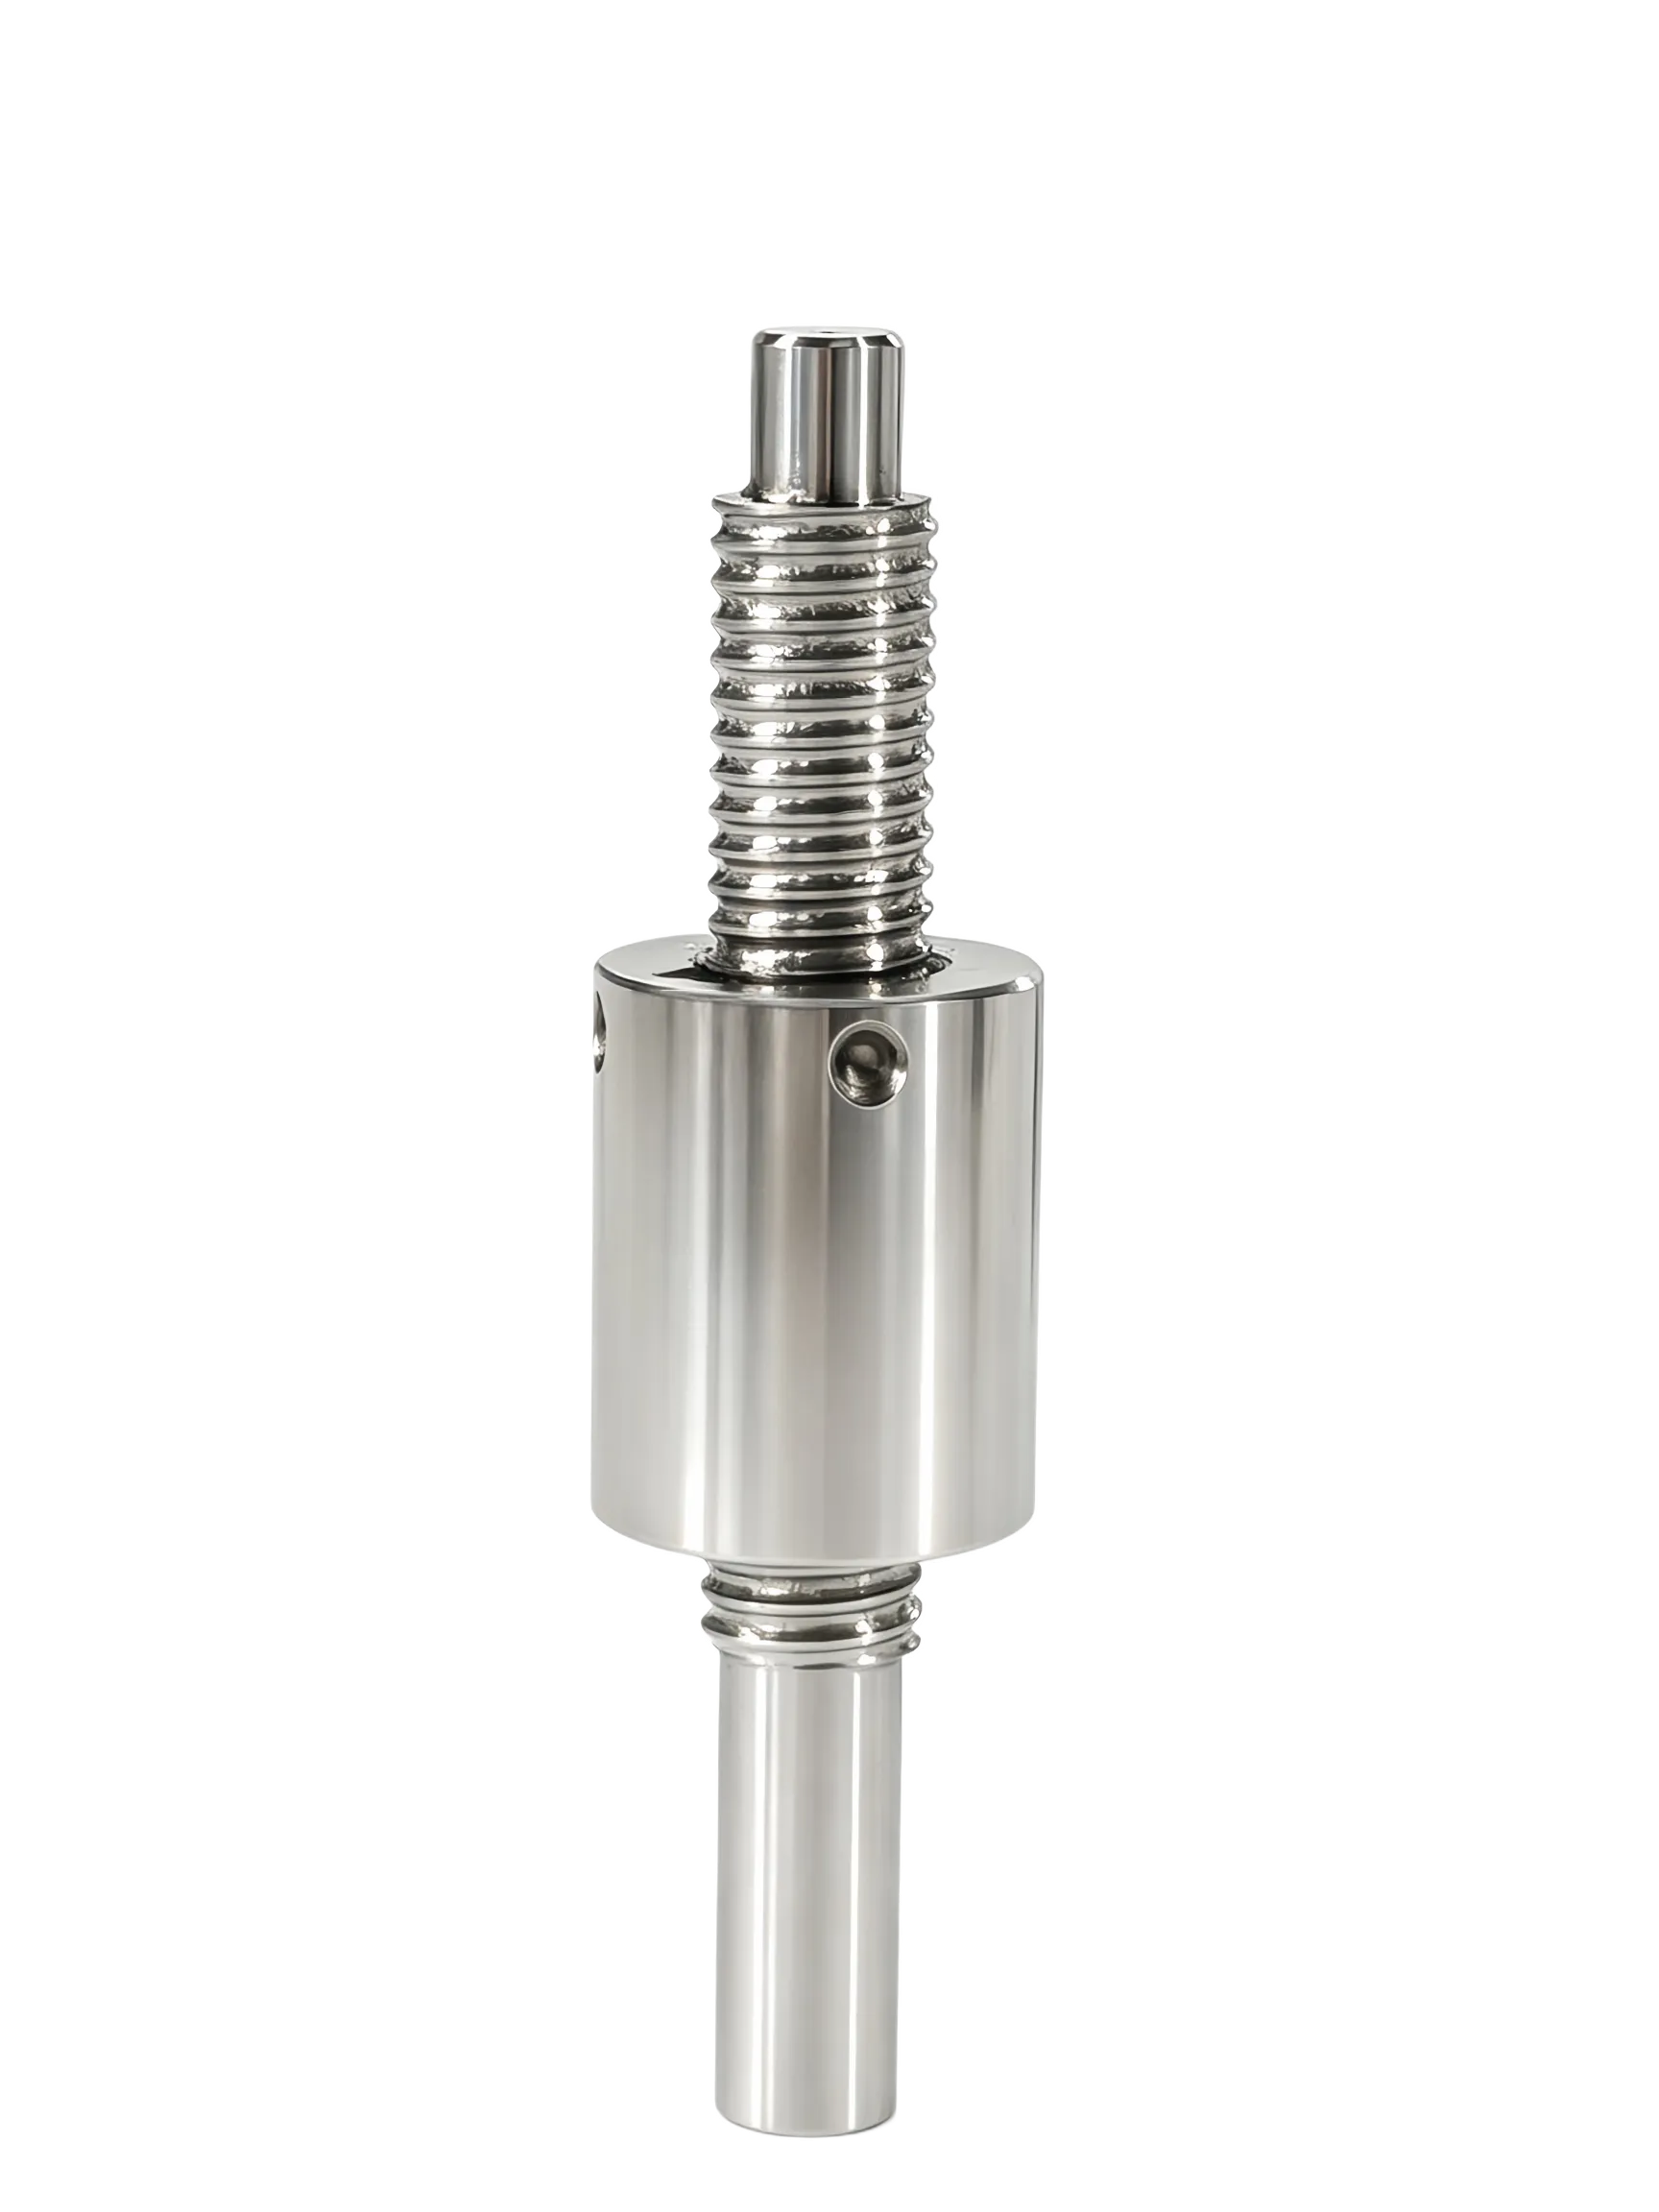
RV / RVI / RVR 行星滚柱丝杠系列产品
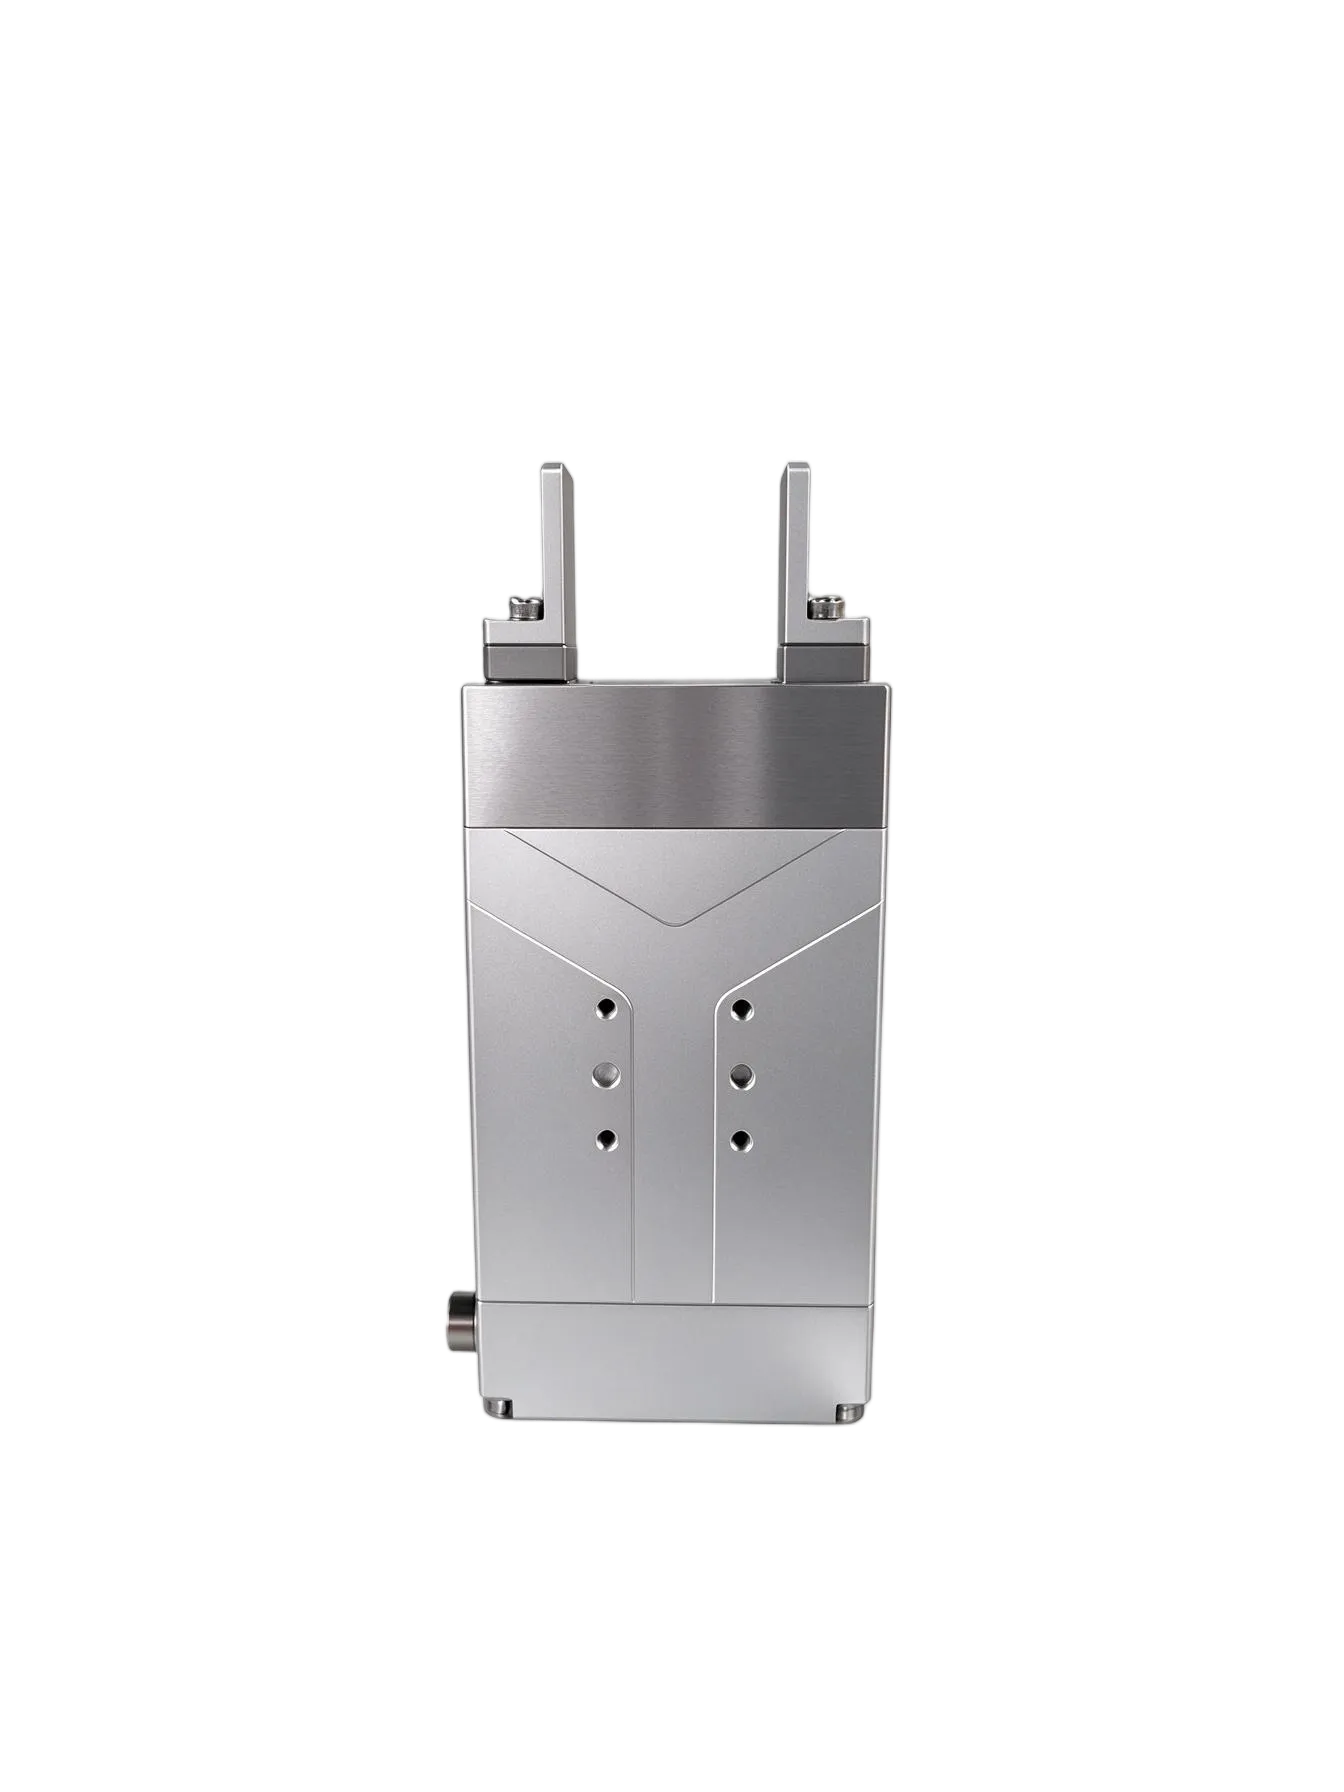
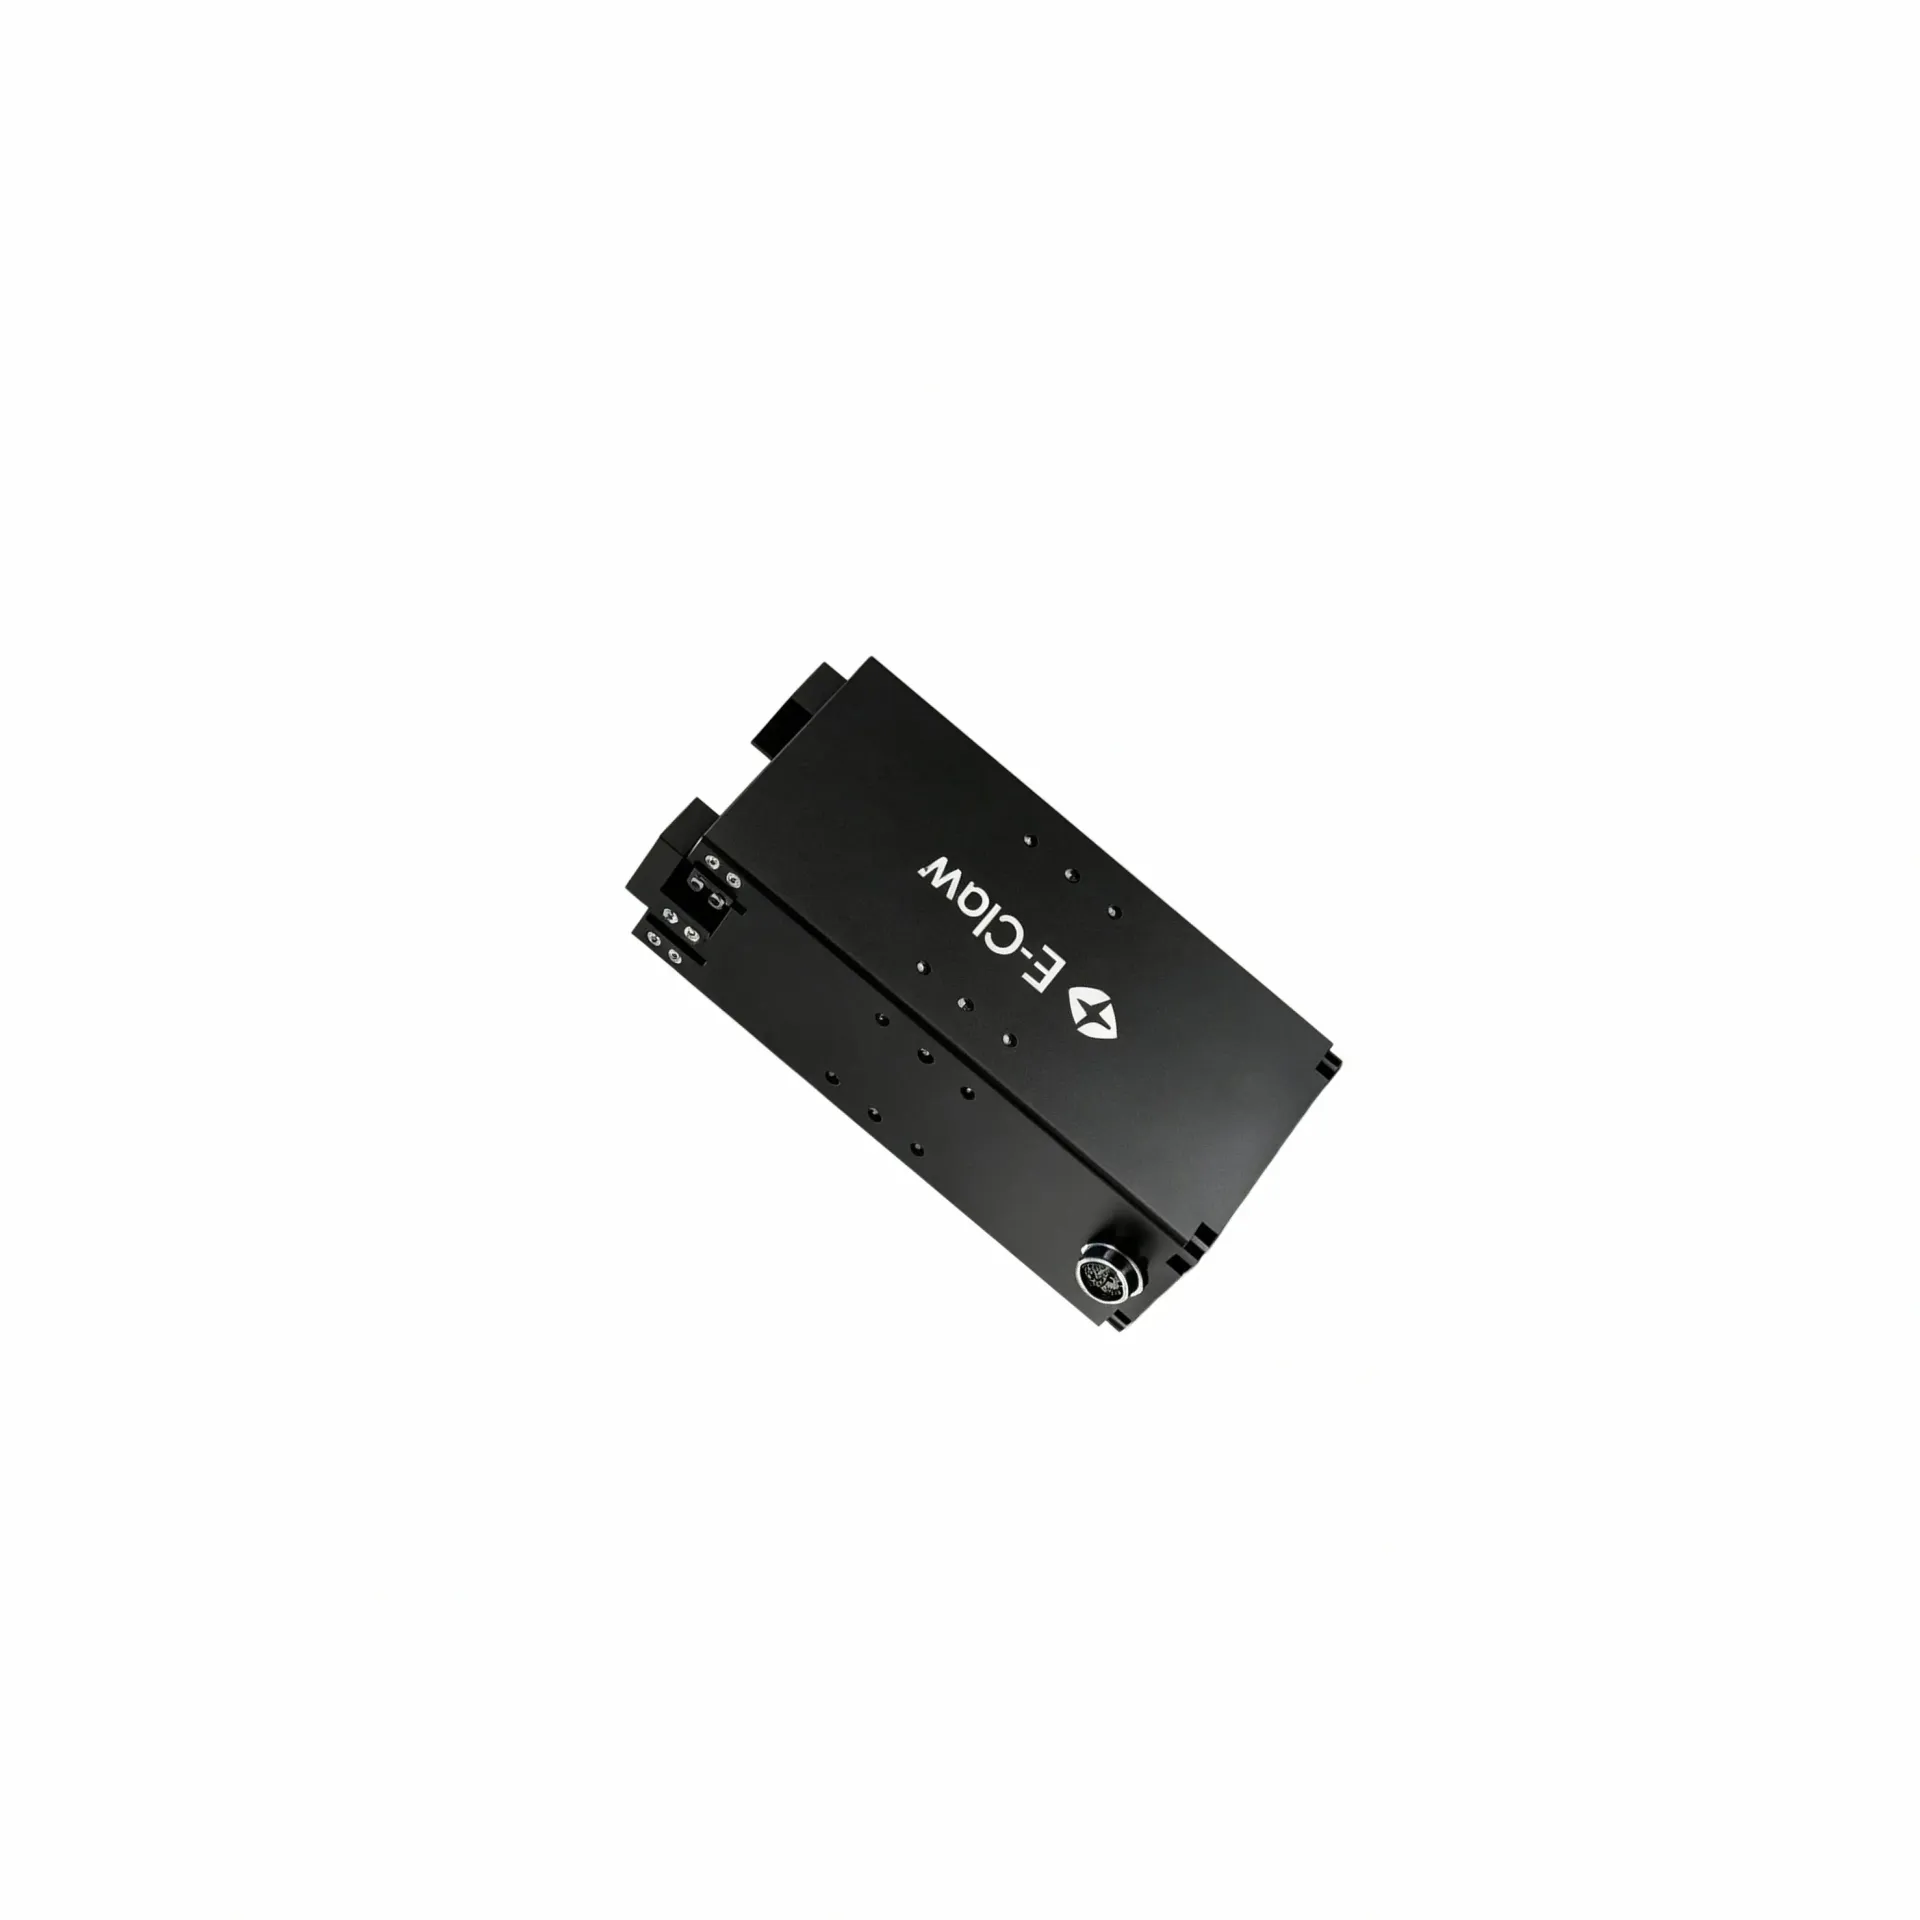
微型伺服电缸 | 仿生灵巧手模组 | 智能电动夹爪等高精密智能化末端执行产品
Humanoid Robot
Semiconductor Equipment
New Energy
Medical Precision
Partners
一线客户
年出货量
销售城市
部件装到设备上之后,最容易出问题的环节在哪?很多工程师第一时间会想到控制协议、响应速度这些软件层面的事,但实际上,等到夹爪装到机器人手腕上、线束走完了、第一次发指令——问题往往出在结构形式与实际承载条件之间的错配上。截面够不够、出线整不整齐、夹持力够不够、接口能不能接上,这些看起来基础的问题,反而是样机阶段返工最常见的根因。
 关注我们